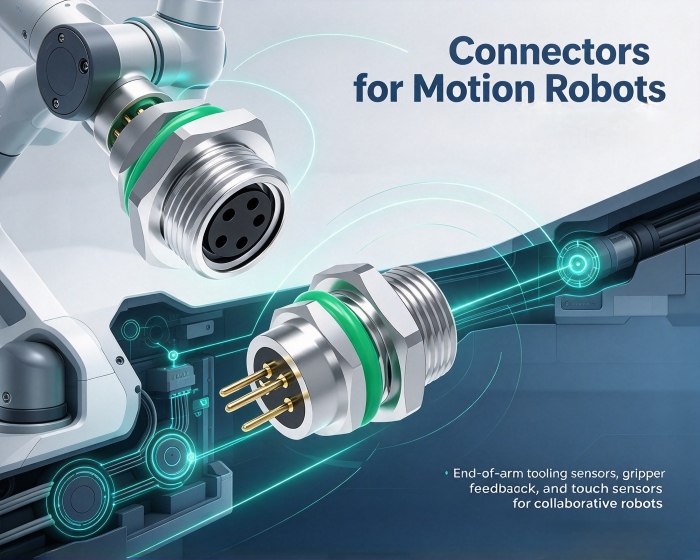
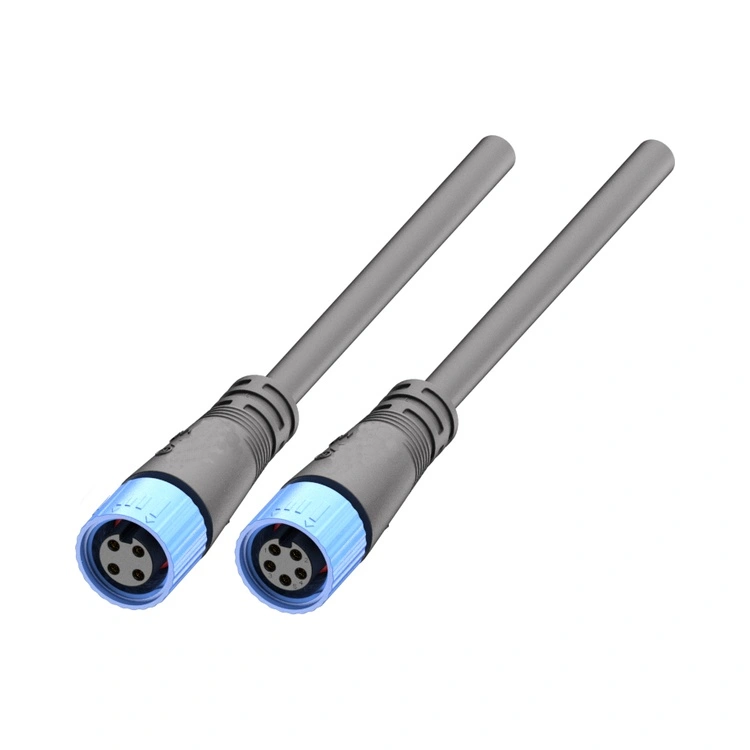
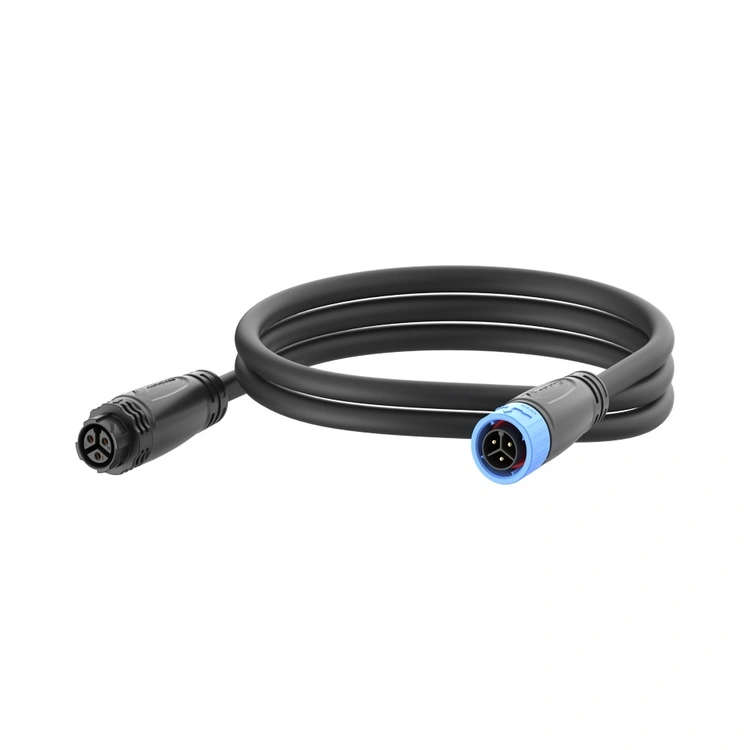
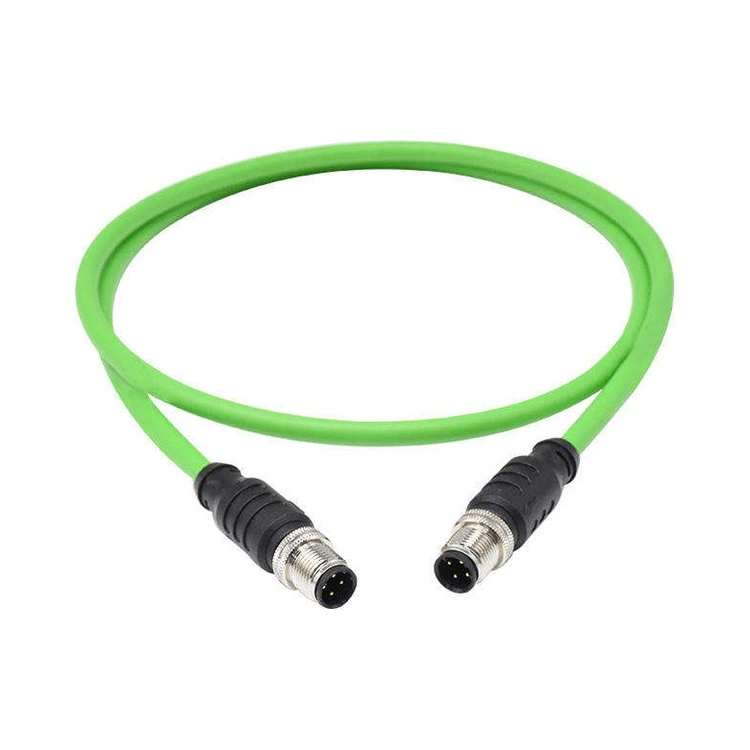
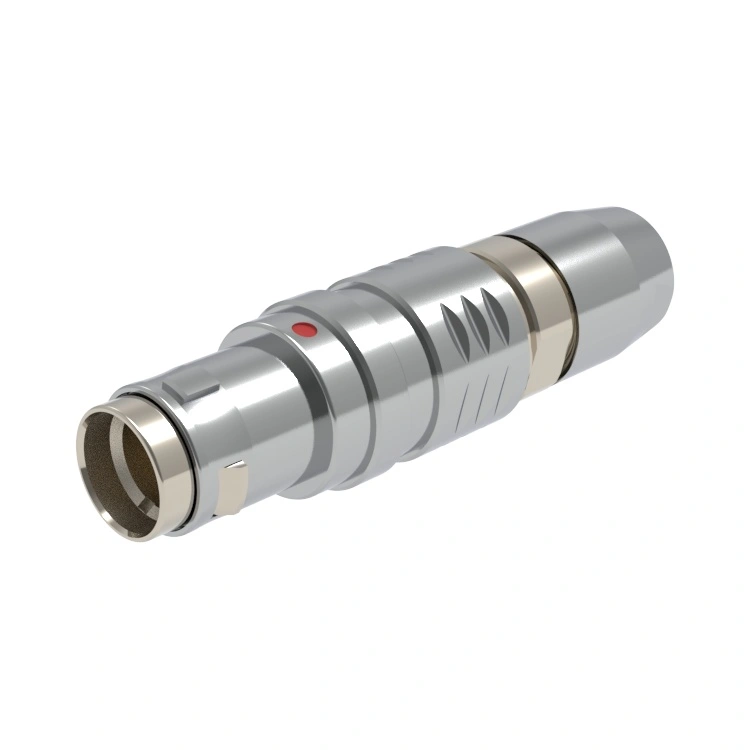
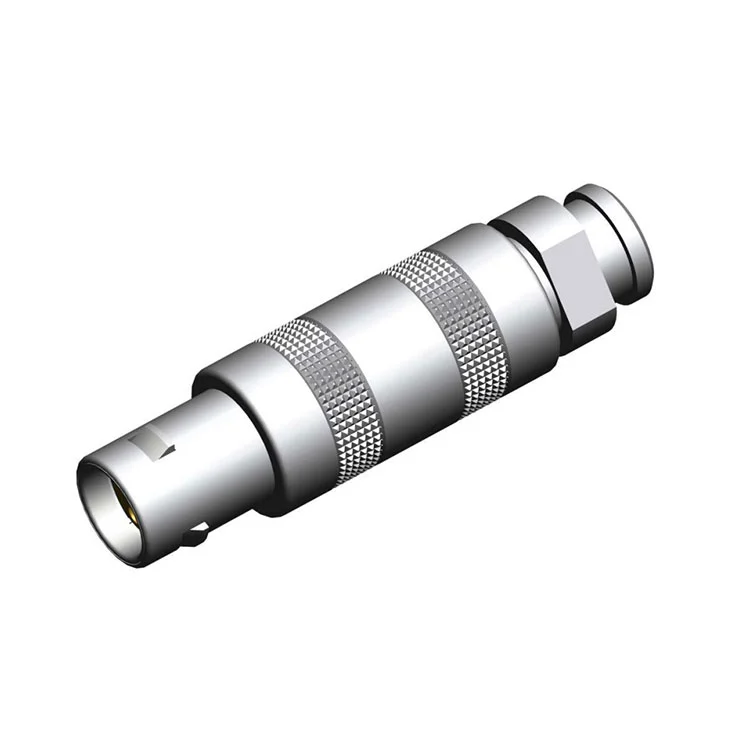
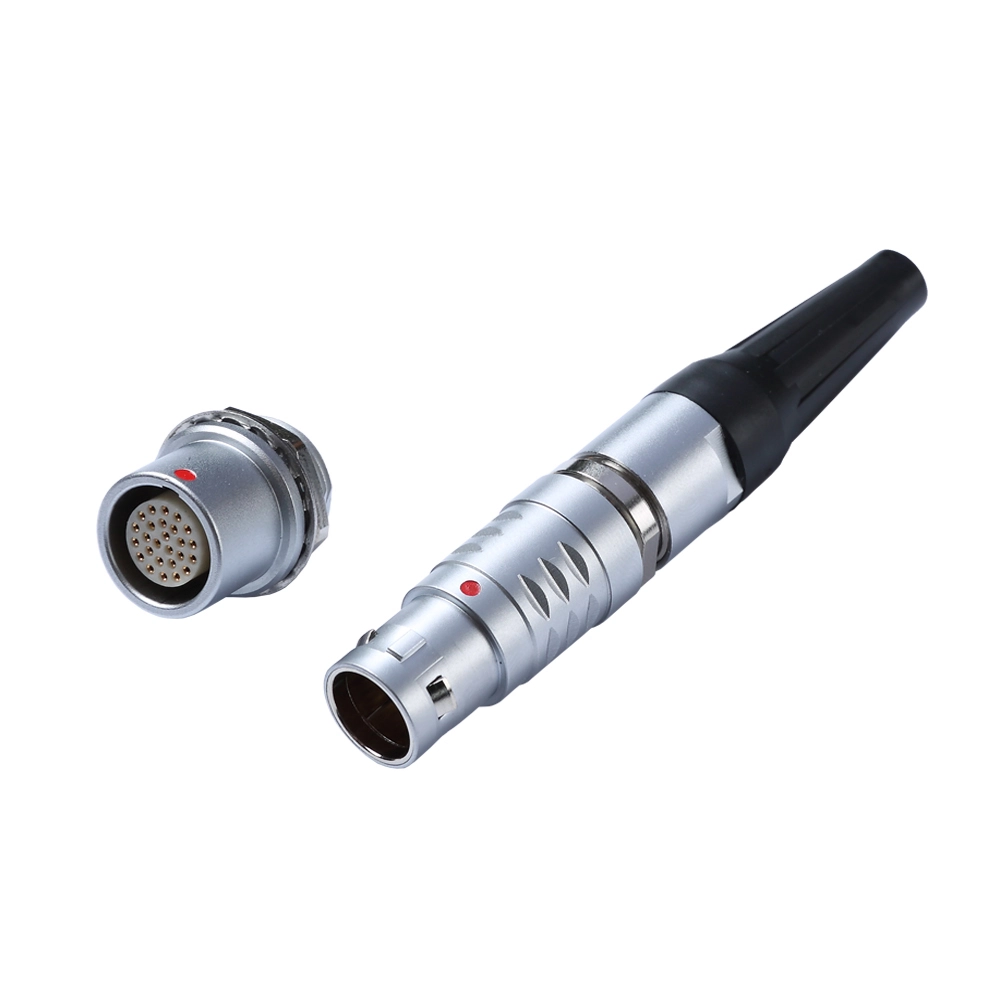
Зглобови робота који се крећу великом брзином захтевају тродимензионално, високофреквентно композитно кретање, а конектори су подвргнути континуираним вибрацијама, торзији и трошењу микро-покретима. Традиционални индустријски роботи имају релативно фиксне оперативне путање, а њихови конектори функционишу првенствено као путеви напајања и сигнала; у сценаријима кретања велике брзине, међутим, квар се ретко дешава тренутно, већ се постепено акумулира током непрекидног кретања. Логика иза избораcконектори за покретне роботетреба да се заснива на извођењу захтева за пројектовање из ових услова рада.
Зашто је механичка поузданост приоритет?
У окружењима са континуираним вибрацијама, стандардни конектори са блокадом трења могу доживети прогресивно отпуштање. Прикључци се благо померају током вибрације, што доводи до постепеног смањења контактног притиска, што на крају доводи до прекида сигнала или прекида напајања.
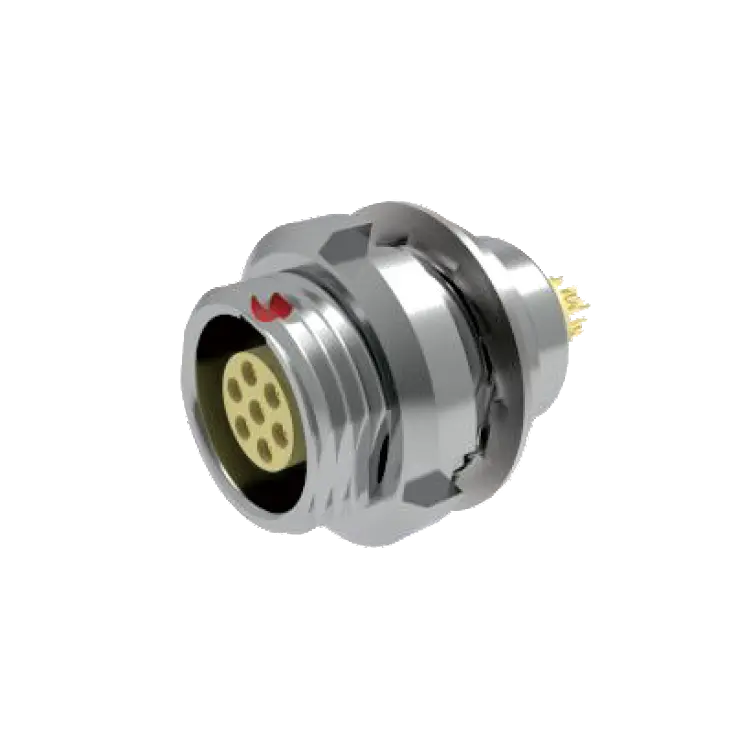
Дизајнерске карактеристике које се баве овим проблемом укључују: позитивно закључавање и секундарно закључавање—као што је механизам за осигурање положаја конектора (ЦПА)—који користи механичка заустављања да спречи случајно отпуштање терминала; и дизајн редундантних контаката, где двоструки контакти или два независна контакта одржавају проводљивост чак и ако се један контакт истроши. На критичним локацијама као што су спојни модули, ове карактеристике механичке поузданости треба да имају предност над другим разматрањима. За конекторе који се користе у роботима за кретање, механизми за закључавање отпорни на вибрације су основни захтев у апликацијама за континуирано кретање.
Како се обезбеђује интегритет сигнала?
Потражња за пропусним опсегом података у роботским системима велике брзине и даље расте. Обрада вида у реалном времену, контрола покрета и сенсинг околине су веома повезани, често захтевајући да се диференцијални сигнали велике брзине и електрични водови усмеравају паралелно унутар компактних спојева.
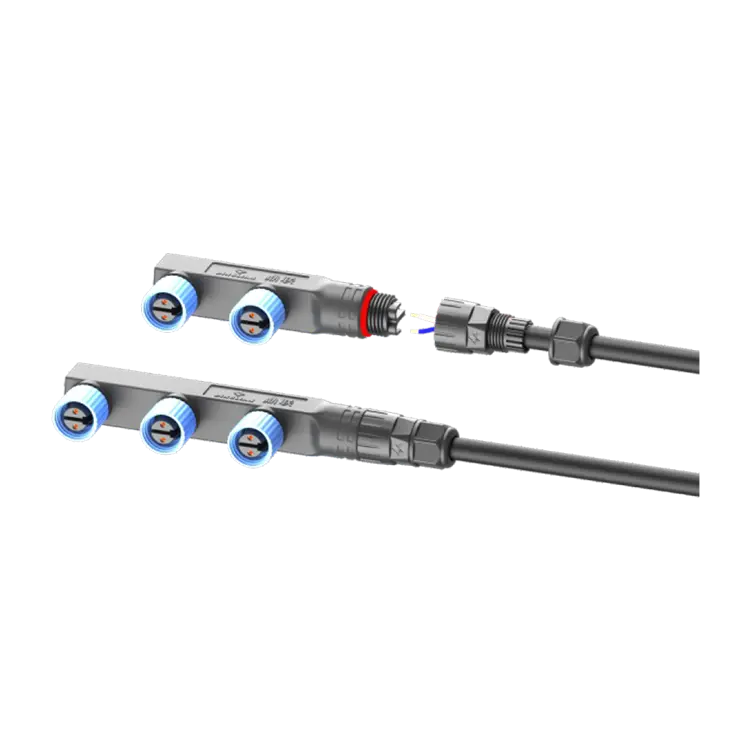
У овом распореду, електромагнетне сметње (ЕМИ) су примарна брига. Дизајни заштите који користе структуре контролисане импедансе помажу у смањењу слабљења сигнала и преслушавања између сигналних и енергетских водова. У апликацијама на серво погон,конектори за покретне роботемора да носи струје од неколико ампера уз одржавање јасне комуникације кроз сигналне канале за енкодере, сензоре и друге компоненте. Хибридни конектори постижу електричну изолацију и механичку интеграцију унутар једног интерфејса, смањујући сложеност ожичења и број прикључака.
Како треба правити компромисе у вези са прилагођавањем простора?
Унутрашњи простор унутар зглобова робота је релативно ограничен. Када се конектори спајају у скученим просторима, они могу бити изложени неаксијалним напрезањима при монтажи, која током времена могу изазвати деформацију кућишта или померање терминала.
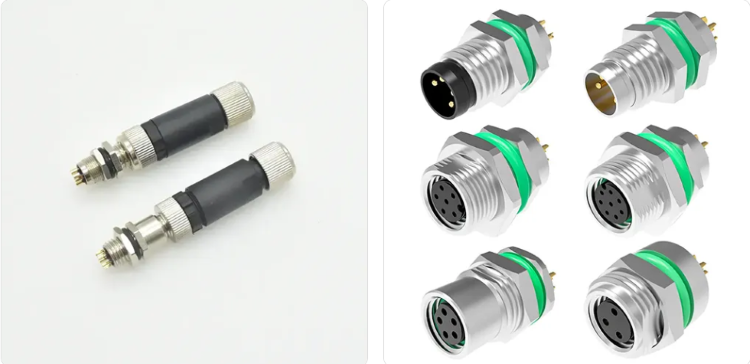
Плутајући дизајн може да апсорбује померање узроковано толеранцијама монтаже и оперативним вибрацијама, чиме се смањује утицај напрезања склопа на терминале. Решења са уским нагибом и ниским профилом су директно погодна за компактне просторе, минимизирајући присилну монтажу због ограничења простора. Када се испуне прва два критеријума, изаберите најкомпактније могуће решење. Фиттингконектори за покретне роботеу ограниченом простору захтева равнотежу између поузданости и компактности.
Како треба извршити верификацију након одабира?
Када се избор заврши, препоручује се да се са добављачем потврди да ли је производ прошао динамичко тестирање животног века, укључујући податке о перформансама у условима вибрација, торзије и композитног кретања. Статички електрични параметри су само полазна тачка; поузданост у динамичким условима рада је основна метрика законектори за покретне роботе.
О нама
Реунион има велико искуство у пусх-пулл самозакључујућим конекторима. Његов механизам за закључавање отпоран на вибрације и компактан дизајн испуњавају захтеве механичке поузданости и уштеде простора робота који се крећу великом брзином. Избор конектора на основу сценарија квара пружа прецизније подударање са стварним потребама од једноставног поређења спецификација.
Користимо колачиће да бисмо вам понудили боље искуство прегледања, анализирали саобраћај на сајту и персонализовали садржај. Коришћењем овог сајта прихватате нашу употребу колачића. Политика приватности